


در دنیای مدرن صنعت و هوشمندسازی خطوط تولید، حرکت به سمت سرعت های بالاتر و ضریب خطای صفر نیازمند آگاهی مداوم از موقعیت اجسام بدون تماس فیزیکی است. سنسورهای مجاورتی در رباتیک و خودکارسازی حکم حسگرهای بینایی و لامسه غیرمستقیم را بازی می کنند که به بازوهای مکانیکی، گریپرها و سیستم های انتقال پیوسته فرمان توقف، کاهش سرعت یا اعمال فشار می دهند. حذف تماس فیزیکی، استهلاک مکانیکی را از بین برده و پایداری فرآیند را برای میلیون ها سیکل کاری تضمین می کند. در این مقاله تخصصی، نقش ساختاری انواع حسگرهای بدون تماس، مبانی عملکرد، کاربردهای عملیاتی در سلول های رباتیک و معیارهای انتخاب مهندسی آن ها بررسی می شود.
سنسورهای مجاورتی (Proximity Sensors) قطعات الکترونیکی حساس به حضور هدف هستند که بدون برخورد مکانیکی و با استفاده از میدان های الکترومغناطیسی، امواج الکترواستاتیک، نور یا امواج صوتی، ورود یک جسم به محدوده دید خود را تشخیص می دهند.
در سامانه های رباتیک، به دلیل شتاب های حرکتی تند و دینامیک بالا، استفاده از لیمیت سوئیچ های مکانیکی سنتی با چالش هایی چون سایش اهرم، جهش کنتاکت (Contact Bouncing) و فرسایش مکانیکی همراه است. استفاده از فناوری مجاورتی، قابلیت اطمینان سیستم (Reliability) را به شدت افزایش داده و سرعت پاسخ دهی پردازشگر مرکزی یا PLC را به میلی ثانیه می رساند.
برای اتخاذ بهترین رویکرد در طراحی ربات یا خط مونتاژ، شناخت اصول فیزیکی هر دسته ضروری است:
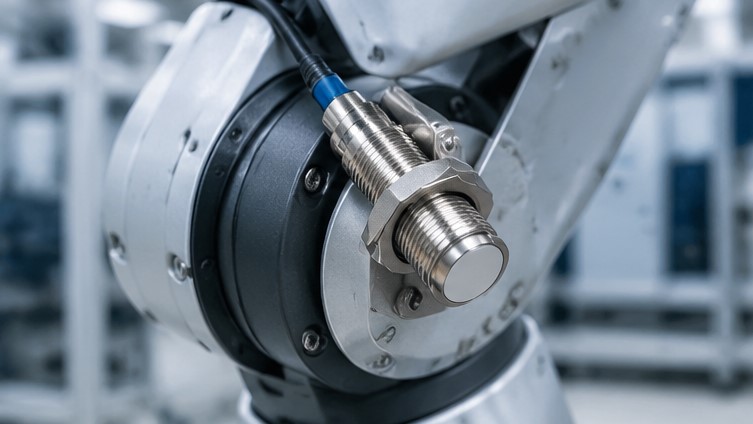
این حسگرها تنها قادر به شناسایی قطعات فلزی (رسانا) هستند. هسته سنسور با تولید میدان الکترومغناطیسی با فرکانس بالا کار می کند. با ورود یک قطعه فلزی به این میدان، جریان های گردابی (Eddy Currents) درون قطعه القا شده که موجب تضعیف دامنه نوسان ساز مدار سنسور می شود. مدار تریگر این افت دامنه را تشخیص داده و وضعیت سوئیچینگ خروجی را تغییر می دهد.
حسگرهای خازنی قابلیت تشخیص انواع مواد فلزی و غیرفلزی (پلاستیک، شیشه، چوب، گرانول و مایعات) را دارا هستند. سطح فعال سنسور نقش یکی از صفحات خازن را ایفا می کند. ورود هر ماده ای با ضریب دی الکتریک متفاوت از هوا به ناحیه حساسیت، ظرفیت خازنی را تغییر داده و مدار فرکانسی داخلی را فعال می سازد.
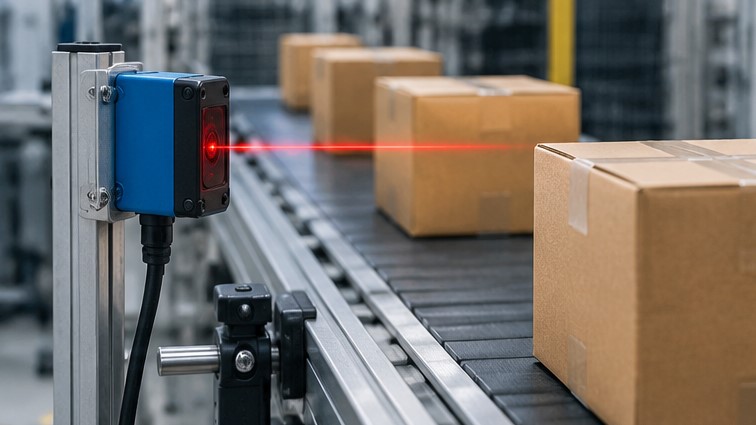
این تجهیزات بر مبنای انتشار و دریافت نور مرئی یا فروسرخ (Infrared) عمل می کنند. در مدل های مجاورتی نوری با بازتاب مستقیم (Diffuse-reflective)، نور تابیده شده به بدنه خود قطعه برخورد کرده و بخشی از آن به گیرنده بازمی گردد.
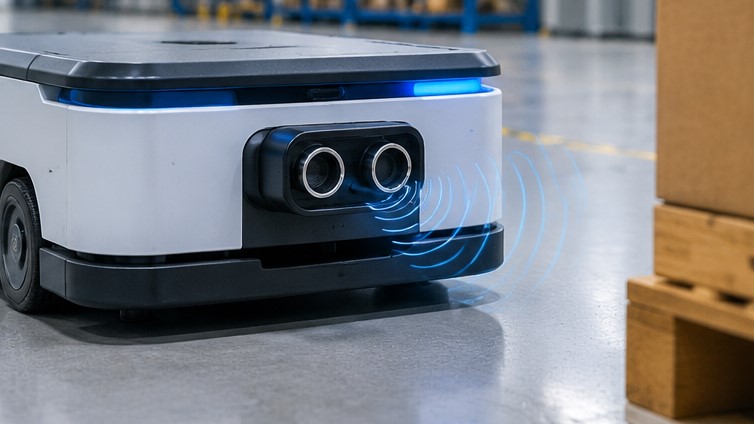
حسگرهای فراصوت با ارسال پالس های صوتی فرکانس بالا و اندازه گیری زمان بازگشت پژواک (Time-of-Flight)، فاصله دقیق یا حضور اجسام را ارزیابی می کنند. رنگ، شفافیت نوری یا براق بودن متریال اثری بر درستی اندازه گیری این سنسورها ندارد.
| نوع فناوری سنسور | جنس هدف قابل تشخیص | برد دید معمول | سرعت سوئیچینگ | تاثیرپذیری از گرد و غبار | هزینه نسبی |
|---|---|---|---|---|---|
| القایی (Inductive) | صرفاً فلزات آهنی و غیرآهنی | ۱ تا ۵۰ میلی متر | بسیار بالا (تا چند کیلوهرتز) | بسیار کم (ضد نفوذ) | اقتصادی |
| خازنی (Capacitive) | تمام اجسام، پودرها و مایعات | ۲ تا ۳۰ میلی متر | متوسط (۱۰ تا ۵۰ هرتز) | متوسط (نیازمند کالیبراسیون دوره) | متوسط |
| فوتوالکتریک (Diffuse) | انواع قطعات کدر و بازتابنده | ۵۰ میلی متر تا ۳ متر | بالا (چند صد هرتز) | حساس (نیاز به لنز تمیز) | متوسط |
| اولتراسونیک (Ultrasonic) | انواع اجسام سخت، مایع و شفاف | ۱۰۰ میلی متر تا ۶ متر | پایین (زیر ۵۰ هرتز) | کم (مقاوم در برابر غبار معلق) | نسبتاً بالا |
پیاده سازی این سنسورها در بازوهای چندمحوره و سلول های خودکارسازی در بخش های عملیاتی زیر انجام می گیرد:
ربات های صنعتی پس از قطع تغذیه یا راه اندازی دوباره، نیازمند شناسایی نقطه مرجع مطلق یا موقعیت صفر هر مفصل (Joint Axis) هستند. سنسورهای القایی مینیاتوری دقیق با خطای تکرارپذیری کمتر از ۰.۰۱ میلی متر در ساختار فیزیکی مفاصل کار گذاشته می شوند تا در ابتدای شیفت کاری، سیستم هومینگ بدون خطر برخورد مکانیکی به دیواره ها انجام شود.
در گریپرهای پنوماتیکی یا الکتریکی، سنسورهای مجاورتی در شیارهای سیلندر گریپر (Magnetic Proximity / Reed) یا روی انگشتی های فلزی نصب می شوند تا تایید قطعی بسته شدن گریپر روی قطعه یا رهاسازی ایمن آن را به کنترلر گزارش دهند. این امر مانع از حرکت سریع بازوی ربات با گریپر خالی می شود.
در نسل جدید ربات های مشارکتی (Cobots) و همچنین ربات های متحرک هوشمند کارخانه ای، حسگرهای مجاورتی خازنی، نوری و اولتراسونیک نقش اساسی در شکل دهی حریم ایمنی دارند. ورود دست اپراتور یا موانع به محدوده میدان سنسور، فرامین کاهش شتاب و توقف اضطراری آنی (Safety Stop) را صادر می کند.
پیش از آنکه بازوی ربات اقدام به برداشتن یک قطعه از روی میز بارگذاری کند، سنسور مجاورتی حضور قطعه و استقرار صحیح آن در جیگ و فیکسچر را صحه گذاری می کند. عدم شناسایی قطعه مانع از تریگر شدن بیهوده سیکل ماشین کاری یا جوشکاری می شود.
| نوع خطا یا پدیده | علت فنی احتمالی | اثر روی ربات یا پروسه | اقدام مهندسی اصلاحی |
|---|---|---|---|
| سوئیچینگ کاذب (False Triggering) | تجمع براده آهن روی هد القایی یا نشست گرد و خاک چرب | اعلام اشتباه حضور قطعه و توقف بیهوده ربات | استفاده از مدل های با روکش تفلون، ارتقا به سنسور با فیلتر نویز دیجیتال |
| سوختن ترانزیستور خروجی | جریان کشی بیش از حد یا اتصال کوتاه سیم کشی بار | قطعی دائم یا اتصال کوتاه دائمی خروجی سنسور | استفاده از سنسورهای دارای مدار حفاظتی اتصال کوتاه و رله میانی |
| عدم تشخیص قطعات با متریال آلومینیوم | فاکتور تصحیح (Reduction Factor) فلزات غیرآهنی | عدم تشخیص ورق آلومینیومی در فاصله استاندارد | استفاده از سنسورهای القایی با ضریب تصحیح یک (Factor 1 Sensors) |
| تداخل سنسورهای مجاور (Cross-talk) | نصب دو سنسور نوری یا القایی در مجاورت نزدیک یکدیگر | ایجاد نویز، سوئیچ های مکرر و گیج شدن کنترلر | رعایت فاصله مجاز بر اساس قطر سنسور، استفاده از مدل های شیلددار |
انتخاب تجهیز مناسب نیازمند تحلیل شرایط مکانیکی و الکتریکی محیط کاربری است:
نقش سنسورهای مجاورتی در رباتیک و خودکارسازی به عنوان نخستین لایه درک پیرامونی تجهیزات، انکارناپذیر است. هماهنگی صحیح مشخصات فیزیکی سنسور با نوع قطعه هدف، فواصل حرکتی و الزامات محیطی، باعث می شود خطوط تولید صنعتی ساعت ها بدون وقفه و با حداکثر سرعت نامی به کار خود ادامه دهند. استفاده از نسل جدید حسگرهای هوشمند که قابلیت اعلام هشدار پیشگیرانه در خصوص خطاهای زاویه ای را دارند، تحولی عظیم در دسترس پذیری اتوماسیون به همراه داشته است. فروشگاه فنی و مهندسی تکنیل، مرجع تخصصی تامین انواع سنسورهای مجاورتی القایی، خازنی، نوری و التراسونیک از برندهای نام آشنای صنعتی با ضمانت کارکرد دقیق، آماده پاسخگویی به نیازهای پروژه های اتوماسیون شماست.
تفاوت اصلی در نحوه هدایت بار الکتریکی است. خروجی PNP قطب مثبت تغذیه (مثلاً مثبت ۲۴ ولت) را به سمت ورودی PLC هدایت می کند (منطق Source)، در حالی که خروجی NPN ورودی را به منفی تغذیه یا زمین متصل می سازد (منطق Sink). انتخاب این مدل ها باید هماهنگ با طراحی کارت ورودی دیجیتال باشد.
فاصله نامی تشخیص سنسورهای القایی استاندارد بر اساس آهن استاندارد کالیبره می شود. اگر جنس قطعه مس، برنج یا آلومینیوم باشد، فاصله دید موثر به شدت کاهش می یابد (مثلاً برای آلومینیوم به ۴۰ درصد مقدار اسمی می رسد). برای حل این چالش در خطوط آلومینیومی یا ترکیبی، سنسورهای ویژه Factor 1 که برای همه فلزات برد مساوی دارند به کار گرفته می شوند.
حرکت های چندبعدی، خمش های مکرر و پیچش مداوم محورهای ربات در طولانی مدت موجب پارگی رشته های سیم داخلی کابل های استاندارد پی وی سی می شود. کابل های مخصوص رباتیک با عایق پلی اورتان (PUR) با قابلیت مقاومت در برابر میلیون ها سیکل خمش و پیچش (Torsion resistant) برای این منظور الزامی هستند.
سنسورهای مجاورتی اولتراسونیک یا سنسورهای فوتوالکتریک مجهز به پلاریزاسیون بازتابی ویژه مواد شفاف بهترین راهکار برای شناسایی اجسام بی رنگ و شفاف هستند؛ چرا که شکست یا تضعیف نور در سنسورهای نوری معمولی عملکرد مطمئنی ارائه نمی دهد.


 انکدر | ENCODER
 اینورتر | inverter
 پالس متر | PULSE METER
 پنل متر | Panel meter
 پی ال سی | PLC
 تایمر | timer
 ترانسمیتر فشار | Pressure Transmitter
 سنسور | sensor
 چشم نوری | Optical Sensor
 رله | relay
 شستی و سلکتور
 کارت انکودر | encoder card
 کانتر | counters
 نمایشگر | indicators
 کنترلر دما و رطوبت
 کنترلر توان | power controller
 کوپلینگ | Coupling
 ترانسمیتر دما | Transmitter Temperature
 کی پد تابلویی | key pad
 لیمیت سوئیچ | limit switch
 منبع تغذیه | power supply
 ترانسمیتر و نمایشگر وزن | Weight Transmitter
 ساعت کار دیجیتال آتونیکس
 موتور | motor
پی ال سی | PLC
 ریکوردر | recorder
 نوار مغناطیسی | magnetic tape
 آتونیکس | Autonics
 کنترلر دما و رطوبت آتونیکس
 کانتر آتونیکس
 رله آتونیکس
 چشم نوری آتونیکس
 سنسور القایی آتونیکس
 تایمر آتونیکس
 انکودر آتونیکس
 استپ موتور آتونیکس
 پالس متر و پنل متر آتونیکس
 کنترلر توان آتونیکس
 منبع تغذیه آتونیکس
 شایلین | shihlin
 اینورتر شایلین
 کارت توسعه انکودر اینورتر شایلین shihlin
 کی پد تابلویی شایلین
 سنسیس | sensys
 ترانسمیتر اختلاف فشار سنسیس
 ترانسمیتر فشار سنسیس
 کوینو | koino
 تایمر کوینو
 چشم نوری کوینو
 سنسور کوینو koino
 شستی و سلکتور کوینو
 کاکن | kacon
 رله کاکن
 لیمیت سوئیچ – میکرو سوئیچ کاکن
 سنسور کاکن
 ساموان | samwon
 کنترلر دما و رطوبت ساموان
 کنوتک | conotec
 کنترلر دما و رطوبت کنوتک
 پنل متر کنوتک
 فناک | fenac
 انکودر فناک
 سنسور درب آسانسور فناک
 نوار مغناطیسی فناک
 واخندورف | wachendorff
 انکودر واخندورف
 دوری | Duri
 کوپلینگ دوری
 کاس | cas
 الیمکو | Elimko
 ترانسمیتر دمای الیمکو
 ریکوردر الیمکو | Elimko Recorder
 امرن | Omron
 پی ال سی امرن | OMRON PLC
 تایمر امرن | Timer Omron
 رله امرن | Omron Relay
 سنسور امرن | Omron Sensor
 کانتر امرن | Counter Omron
 منبع تغذیه امرن | Omron Power Supply
 شراک | schrack
 اپتوکوپلر شراک
 رله شراک
 تبریز پژوه | tabrizpeguh
 بیداک | biduk
 لنبائو | lanbao
 سنسور لنبائو
 لیمیت سوئیچ امرن
 تجهیزات جانبی PLC