در خطوط تولید اتوماتیک امروزی، هر گونه حرکت مکانیکی اعم از چرخش یک غلطک ساده تا جابجایی فوق دقیق بازوهای رباتیک باید با معیارهای دقیق الکتریکی پایش شود. سیستم های کنترل نظیر پی ال سی ها ذاتا قادر به لمس مستقیم حرکت فیزیکی نیستند و نیازمند یک مترجم فوق العاده سریع و مطمئن هستند تا زاویه و سرعت شفت را به زبان صفر و یک تبدیل کند.
شرکت کره ای آتونیکس به عنوان یکی از پیشگامان جهانی در تولید حسگرها و تجهیزات پایش حرکت، این پل ارتباطی را با بالاترین استانداردهای صنعتی فراهم ساخته است. شناخت نحوه کار انکودر آتونیکس به مهندسان برق و مکانیک امکان می دهد تا ساختار کنترلی ماشین آلات را با بیشترین ضریب اطمینان و کمترین میزان تلرانس پیاده سازی نمایند.
مکانیزم پایه تبدیل حرکت مکانیکی به سیگنال های الکتریکی
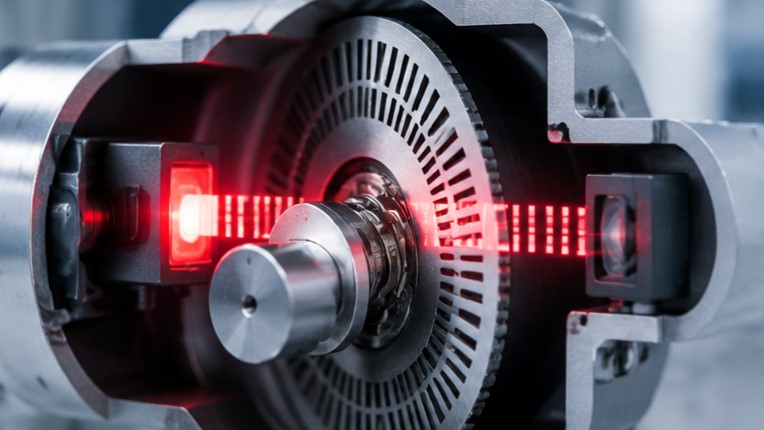
اساس سنجش در سنسورهای چرخشی بر پایه پایش تغییرات فیزیکی متناوب ناشی از چرخش شفت استوار است. در اغلب محصولات این خانواده از فناوری اپتیکال یا نوری بهره گرفته می شود. در داخل پوسته سنسور، یک شفت فولادی با بیرینگ های بسیار روان به دیسکی مدور متصل شده است. با چرخش شفت توسط محرک خارجی، این دیسک نیز دقیقا با همان سرعت زاویه ای دوران می یابد.
بررسی دقیق نحوه کار انکودر آتونیکس مشخص می کند که در یک سمت این دیسک چرخشی، یک فرستنده نوری مادون قرمز با طول موج پایدار مستقر است و در سمت مقابل، گیرنده های فوتودیود فوق العاده حساس جانمایی شده اند.
سطح دیسک بر اساس محاسبات میکرومتری به بخش های شفاف و تیره تقسیم بندی شده است. هنگامی که یک شیار شفاف روبروی منبع نور قرار می گیرد، پرتو مادون قرمز از آن عبور کرده و فوتودیود تحریک می شود. برعکس، با چرخش بیشتر و قرار گرفتن بخش کدر، مسیر تابش نور مسدود می گردد. این تناوب عبور و مسدودسازی پرتو، جریانی متغیر و شبه سینوسی در مدار دریافت کننده پدید می آورد که اولین گام از زنجیره سنجش است.
نحوه کار انکودر آتونیکس در مدل های افزایشی
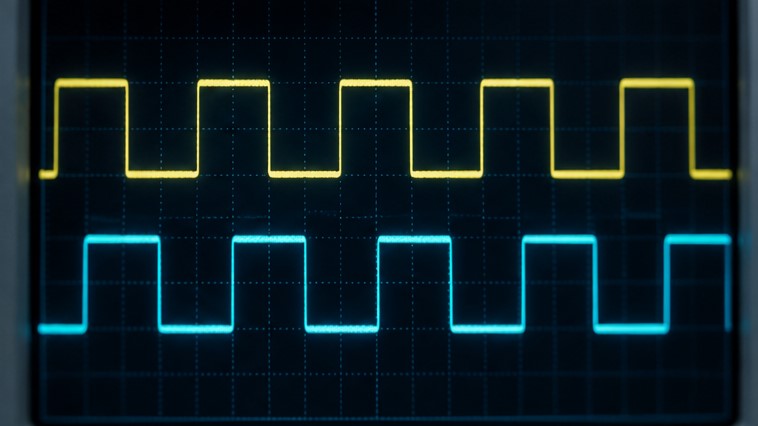
بخش وسیعی از کاربردهای عمومی صنعت بر پایه سیستم های افزایشی هدایت می شوند. در این سیستم ها، هدف اصلی به دست آوردن میزان جابجایی نسبی یا محاسبه دور در دقیقه موتور است. در ساختار این گروه، دیسک نوری دارای دو ردیف اصلی از شیارها استفت در جهت ساعتگرد می چرخد، لبه های بالا رونده کانال A پیش از کانال B ظاهر پالس های خروجی آنها نسبت به هم نود درجه اختلاف فاز الکتریکی داشته باشند.
برای درک بهتر این موضوع باید دید نحوه کار انکودر آتونیکس در تشخیص جهت چرخش چگونه عمل می کند. هنگامی که شفت در جهت ساعتگرد می چرخد، لبه های بالا رونده کانال A پیش از کانال B ظاهر می شوند. اما اگر جهت چرخش معکوس شده و پادساعتگرد شود، کانال B تقدم فاز پیدا می کند.
کنترل کننده با تحلیل این اولویت زمانی، بدون نیاز به هیچ سنسور اضافه ای متوجه جهت چرخش می گردد. افزون بر این دو مسیر، یک کانال مرجع به نام Z وجود دارد که در هر دور سیصد و شصت درجه فقط یک تک پالس تولید می نماید. این پالس به عنوان نقطه صفر مکانیکی به سیستم کمک می کند تا پس از هر چرخش کامل یا هنگام کالیبراسیون دستگاه، مبدا مختصات حرکتی را بازنشانی کند.
پردازش داده در انکودرهای مطلق آتونیکس
برخلاف سیستم های افزایشی که صرفا به شمارش پالس های پشت سر هم وابسته اند، سیستم های مطلق به دنبال پاسخ به این پرسش هستند که شفت در همین لحظه دقیقا در چه زاویه ای قرار دارد. این ویژگی زمانی حیاتی می شود که برق سیستم به طور ناگهانی قطع شود. در انکودرهای افزایشی با قطع برق تمام محاسبات موقعیت پاک می شود و دستگاه باید هومینگ شود، اما مدل های ابسولوت این نقیصه را برطرف کرده اند.
بررسی عمیق نحوه کار انکودر آتونیکس در تیپ مطلق نشان می دهد که به جای یک خط شیار ساده، چندین دایره هم مرکز بر روی دیسک با کدهای دیجیتال نظیر گری کد طراحی شده است. هر موقعیت زاویه ای روی دیسک دارای ترکیبی کاملا منحصر به فرد از خطوط تیره و روشن است.
با تابش نور، مجموعه ای از گیرنده های چندگانه کدی چند بیتی تولید می کنند که نماینده مستقیم زاویه فعلی است. در مدل های مولتی ترن، علاوه بر محاسبه زاویه یک دور، مجموعه ای از چرخ دنده های داخلی بسیار ظریف یا شمارنده های حافظه دار، تعداد کل دورهای طی شده را نیز بدون نیاز به برق ثبت می کنند تا پس از اتصال مجدد منبع تغذیه، بدون حتی یک میلی متر جابجایی، موقعیت خط کش یا بازو فورا خوانده شود.
معماری مدارات الکترونیکی و حذف اغتشاشات نویز
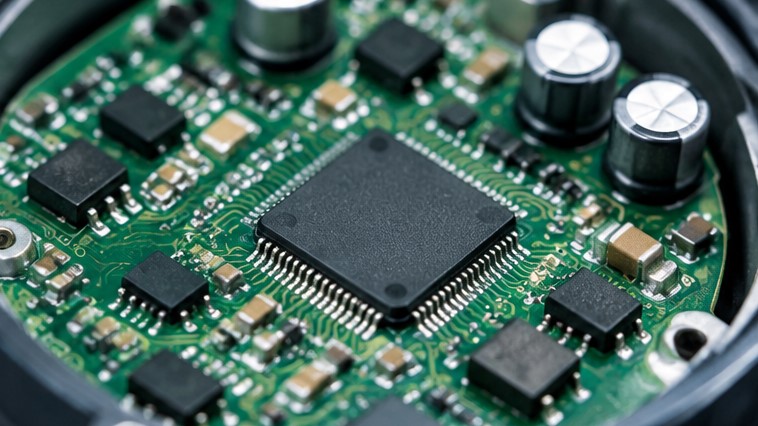
محیط های صنعتی کارخانه ها از لحاظ الکترومغناطیسی فضاهایی بسیار آلوده هستند. فعالیت اینورترها، موتورهای براشلس، رله های بوبین بالا و کابل های فشار قوی همواره امواج پارازیتی شدیدی در فضای کارگاه تولید می کنند که می تواند مستقیما روی خطوط سنسور سوار شود. یکی از نقاط قوت کلیدی در ساختار درونی تجهیزات آتونیکس، طبقات فیلترینگ و مدارات شکل دهنده سیگنال است.
در فرآیند تحلیل نحوه کار انکودر آتونیکس مشاهده می کنیم که پس از دریافت جریان های ضعیف نوری توسط فوتودیودها، سیگنال بلافاصله وارد تقویت کننده های تفاضلی و مدارات اشمیت تریگر می شود. اشمیت تریگر با داشتن دو آستانه ولتاژ بالا و پایین، هرگونه نوسان خفیف و اعوجاج روی لبه های موج را حذف می کند و یک شکل موج کاملا شارپ و مربعی تحویل طبقه درایور می دهد.
در مدل هایی که به خروجی لاین درایور مجهز هستند، سیگنال اصلی همزمان با سیگنال معکوس شده آن روی زوج سیم تابیده شده ارسال می گردد. در بخش ورودی کارت پی ال سی، گیرنده تفاضلی تفاوت ولتاژ این دو سیم را می خواند؛ به این ترتیب نویزهایی که روی هر دو سیم به طور مشترک القا شده اند، به طور خودکار تفریق شده و صفر می شوند.
نقش تفکیک پذیری و فرکانس پاسخ دهی
یکی از مهم ترین معیارهای تعیین کننده کیفیت کارکرد، رزولوشن اسمی سنسور است که با واحد پالس بر دور بیان می شود. شرکت آتونیکس این رده از سنسورها را با رزولوشن های بسیار متنوع از چند ده پالس تا چندین هزار پالس در یک دور تولید می کند. هر چه تعداد پالس در دور بالاتر باشد، زاویه بین دو پالس متوالی کوچکتر خواهد بود و سیستم کنترل می تواند حرکات میلی متری یا میکرومتری را با جزئیات بالاتری رهگیری کند.
با این حال، آشنایی با نحوه کار انکودر آتونیکس مستلزم در نظر گرفتن فاکتور فرکانس پاسخ دهی است. حداکثر فرکانس خروجی به این معنی است که مدارهای الکترونیکی سنسور در هر ثانیه حداکثر چه تعداد پالس می توانند تولید و هدایت کنند بدون اینکه دچار تغییر شکل یا افت ولتاژ شوند. اگر موتوری با دور بسیار بالا بچرخد و انکودری با پالس بسیار زیاد روی آن نصب باشد، فرکانس پالس ها ممکن است از سقف مجاز مدار فراتر رود. مهندسان طراح همواره پیش از انتخاب، سرعت دوران ماکزیمم را در تعداد پالس اسمی ضرب نموده و با فرکانس کاری نامی تطبیق می دهند تا قطعی پالس در سرعت های بالا رخ ندهد.
بررسی تفاوت نحوه کار انکودرهای شفت دار و هالو شفت
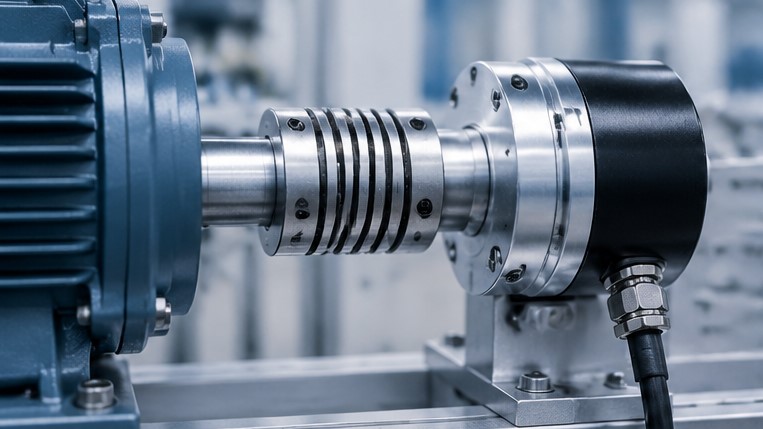
از جنبه پیاده سازی فیزیکی، روش دریافت دوران به دو حالت عمده تقسیم می گردد: مدل های دارای شفت خروجی صلب و مدل های هالو شفت یا توخالی. در مدل شفت دار، سنسور دارای محوری بیرون زده است که باید از طریق کوپلینگ های انعطاف پذیر الاستیک به شفت متحرک دستگاه متصل گردد. این کوپلینگ هرگونه انحراف زاویه ای، انحراف محوری یا لنگی شفت را جذب می کند تا فشارهای فیزیکی بیرونی به ساچمه ها و کاسه نمدهای داخلی وارد نشود.
در سوی مقابل، انکودرهای هالو شفت آتونیکس دارای حفره ای مرکزی هستند که شفت موتور مستقیما داخل آن قفل می گردد. درک شیوه طراحی و نحوه کار انکودر آتونیکس در نسخه های هالو شفت نشان می دهد که یک فنر برگی یا براکت ارتجاعی در پشت سنسور تعبیه شده است. این قطعه بدنه خارجی سنسور را در برابر چرخش نگه می دارد اما به آن اجازه می دهد لرزش ها و ارتعاشات ریز مکانیکی موتور را خنثی سازد. این سبک نصب موجب صرفه جویی قابل توجه در طول نهایی شفت و کاهش ابعاد تجهیزات متصل به موتور می شود.
روش های عیب یابی در هنگام اختلال پالس ها
زمانی که در چرخه کارکرد ماشین آلات ناهماهنگی در زاویه یا خطای فاحش در متراژ قطعات دیده می شود، باید مراحل فنی برای شناسایی ایراد طی شود. گام نخست، تست ولتاژ تغذیه با مولتی متر دقیق زیر بار است، زیرا افت ولتاژ می تواند دامنه پالس ها را معیوب سازد. گام بعدی، اتصال اسیلوسکوپ به کانال های فاز A و فاز B در حال چرخش آهسته شفت است.
در تحلیل عملی نحوه کار انکودر آتونیکس اگر امواج خروجی روی اسیلوسکوپ تقارن پنجاه درصدی نداشته باشند یا شیفت زمانی نود درجه مخدوش شده باشد، این مسئله نشان دهنده آلودگی نوری دیسک داخلی ناشی از نفوذ روغن یا تخریب فوتودیودها در اثر حرارت بالا است. همچنین مفقود شدن کامل پالس ها روی یک کانال خاص معمولا بر اثر سوختن ترانزیستورهای تقویت کننده خروجی به دلیل اتصال کوتاه شدن کابل با بدنه دستگاه رخ می دهد که با جایگزینی صحیح یا اصلاح مسیر کابل شیلددار مرتفع می شود.
شناخت اصولی و عمیق این تجهیزات زمینه ساز ارتقای راندمان خطوط صنعتی و حذف هزینه های سنگین ناشی از توقف مکرر خطوط تولید است. برای تطبیق دقیق فرکانس و مدل سنسور با نیاز سیستم و تهیه تجهیزات اورجینال کنترل حرکت، مهندسان مجرب همواره به مشاوره های تخصصی و شبکه خدمات فنی تکنیل مراجعه می کنند.
سوالات متداول
نحوه کار انکودر آتونیکس در تشخیص جهت دوران به چه صورت است؟
این سنسور از دو خروجی فاز به نام کانال A و کانال B استفاده می کند که شیارهای آن ها با نود درجه اختلاف فاز الکتریکی طراحی شده اند. در چرخش ساعتگرد، پالس کانال A زودتر از کانال B تولید می شود و در چرخش پادساعتگرد، پالس کانال B تقدم فاز پیدا می کند که پی ال سی از این اختلاف فاز جهت حرکت را متوجه می شود.
چه تفاوتی میان نحوه کار انکودرهای نوری و مغناطیسی آتونیکس وجود دارد؟
در مدل های نوری دیسک شیاردار با تابش پرتو مادون قرمز نور را قطع و وصل می کند و دقت بسیار بالاتری ارائه می دهد، در حالی که در مدل های مغناطیسی، آهنربای دوار قطب های مثبت و منفی را در برابر سنسورهای اثر هال تغییر می دهد که مقاومت بالاتری در برابر شوک های مکانیکی و گرد و خاک شدید دارد.
پالس ایندکس یا کانال Z در انکودر آتونیکس چه کاربردی دارد؟
کانال Z دقیقا یک بار در طول هر سیصد و شصت درجه چرخش کامل شفت فعال می شود و یک پالس باریک ایجاد می کند. این پالس به عنوان مرجع فیزیکی و نقطه هوم در سیستم های کنترل حرکت استفاده می شود تا دستگاه مبدا مختصات حرکتی خود را به طور منظم بازشماری و کالیبره نماید.
تفاوت کارکرد خروجی توتم پل با لاین درایور در انکودر آتونیکس چیست؟
خروجی توتم پل پالس های تک سیمه متناسب با سطح ولتاژ ورودی ایجاد می کند و برای فواصل کوتاه مناسب است، اما خروجی لاین درایور برای هر کانال دو سیم معکوس دیفرانسیلی اختصاص می دهد که قابلیت حذف نویزهای الکترومغناطیسی شدید و انتقال پالس تا مسافت های طولانی را فراهم می آورد.



 انکدر | ENCODER
 اینورتر | inverter
 پالس متر | PULSE METER
 پنل متر | Panel meter
 پی ال سی | PLC
 تایمر | timer
 ترانسمیتر فشار | Pressure Transmitter
 سنسور | sensor
 چشم نوری | Optical Sensor
 رله | relay
 شستی و سلکتور
 کارت انکودر | encoder card
 کانتر | counters
 نمایشگر | indicators
 کنترلر دما و رطوبت
 کنترلر توان | power controller
 کوپلینگ | Coupling
 ترانسمیتر دما | Transmitter Temperature
 کی پد تابلویی | key pad
 لیمیت سوئیچ | limit switch
 منبع تغذیه | power supply
 ترانسمیتر و نمایشگر وزن | Weight Transmitter
 ساعت کار دیجیتال آتونیکس
 موتور | motor
 ریکوردر | recorder
 نوار مغناطیسی | magnetic tape


 آتونیکس | Autonics
 کنترلر دما و رطوبت آتونیکس
 کانتر آتونیکس
 رله آتونیکس
 چشم نوری آتونیکس
 سنسور القایی آتونیکس
 تایمر آتونیکس
 انکودر آتونیکس
 استپ موتور آتونیکس
 پالس متر و پنل متر آتونیکس
 کنترلر توان آتونیکس
 منبع تغذیه آتونیکس
 شایلین | shihlin
 اینورتر شایلین
 کارت توسعه انکودر اینورتر شایلین shihlin
 کی پد تابلویی شایلین
 سنسیس | sensys
 ترانسمیتر اختلاف فشار سنسیس
 ترانسمیتر فشار سنسیس
 کوینو | koino
 تایمر کوینو
 چشم نوری کوینو
 سنسور کوینو koino
 شستی و سلکتور کوینو
 کاکن | kacon
 رله کاکن
 لیمیت سوئیچ – میکرو سوئیچ کاکن
 سنسور کاکن
 ساموان | samwon
 کنترلر دما و رطوبت ساموان
 کنوتک | conotec
 کنترلر دما و رطوبت کنوتک
 پنل متر کنوتک
 فناک | fenac
 انکودر فناک
 سنسور درب آسانسور فناک
 نوار مغناطیسی فناک
 واخندورف | wachendorff
 انکودر واخندورف
 دوری | Duri
 کوپلینگ دوری
 کاس | cas
 الیمکو | Elimko
 ترانسمیتر دمای الیمکو
 ریکوردر الیمکو | Elimko Recorder
 امرن | Omron
 پی ال سی امرن | OMRON PLC
 تایمر امرن | Timer Omron
 رله امرن | Omron Relay
 سنسور امرن | Omron Sensor
 کانتر امرن | Counter Omron
 منبع تغذیه امرن | Omron Power Supply
 شراک | schrack
 اپتوکوپلر شراک
 رله شراک
 تبریز پژوه | tabrizpeguh
 بیداک | biduk
 لنبائو | lanbao
 سنسور لنبائو
 لیمیت سوئیچ امرن
 تجهیزات جانبی PLC